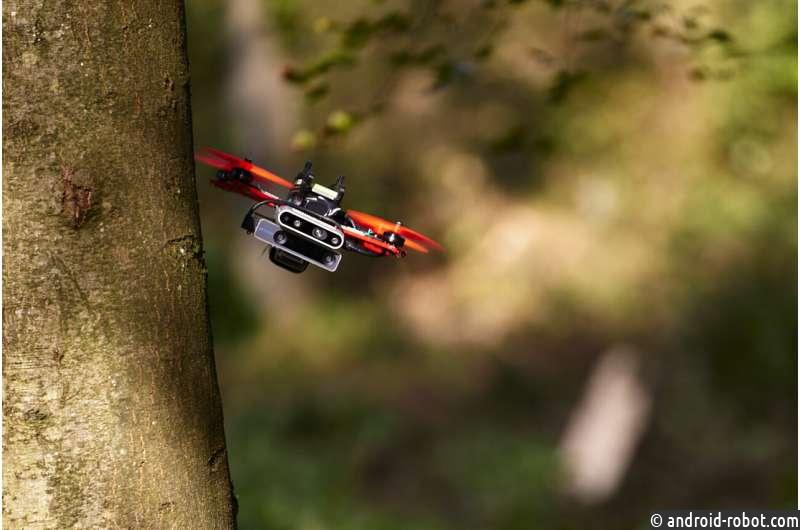
Группа исследователей из Цюрихского университета разработала очень маневренный квадрокоптер, способный избегать препятствий и выполнять отслеживание траектории. В своей статье, опубликованной в журнале Science Robotics, группа описывает, как они разработали свой беспилотник, что в него вложили и насколько хорошо он работал при тестировании.
Дроны-квадрокоптеры могут быть очень проворными летчиками, особенно когда их движениями руководит пилот-человек. С другой стороны, автономные квадрокоптеры страдают от проблем с маневренностью, особенно при движении на высоких скоростях. В этой новой работе команда из Швейцарии улучшила маневренность квадрокоптера с помощью новой конструкции, созданной с использованием различных технологий.
Дроны-квадрокоптеры могут быть очень проворными летчиками, особенно когда их движениями руководит пилот-человек. С другой стороны, автономные квадрокоптеры страдают от проблем с маневренностью, особенно при движении на высоких скоростях. В этой новой работе команда из Швейцарии улучшила маневренность квадрокоптера с помощью новой конструкции, созданной с использованием различных технологий.
